
기술 개요
“가상 물체를 선택·조작하고 훈련 작업을 수행할 때 정확한 입력과 촉각 피드백을 함께 구현하는 확장현실 상호작용 기술입니다.”
산업 별 활용 방안
XR 콘텐츠·플랫폼 개발 기업
XR 콘텐츠는 사용자가 손으로 가상 물체를 집거나 누를 때 선택 위치가 흔들리고, 머리카락·모피·유체 같은 소재의 접촉감이 부족해 몰입도가 낮아질 수 있습니다. 본 기술은 손 추적 기반 정밀 선택과 압력 필드 기반의 비접촉 초음파 촉각을 콘텐츠 상호작용 기능에 결합해, 가상 물체의 표면과 소재 특성에 맞는 조작 경험을 구현합니다. 기존 렌더링·손 추적 시스템을 유지하면서 상호작용 계산 및 햅틱 출력 모듈부터 단계적으로 연동할 수 있습니다.
로봇·산업 작업 시뮬레이션 기업·기관
로봇 작업을 사전에 검토하거나 작업자를 훈련하는 기업·기관은 복잡한 장비 주변에서 충돌 가능성과 도구 움직임을 충분히 전달하지 못하면 가상 훈련의 활용성이 낮아질 수 있습니다. 가상 로봇의 여러 부위에서 장애물까지의 거리와 방향을 계산해 충돌 회피 힘 피드백을 제공하고, 절단 도구의 경로·깊이·각도를 반영한 시각화로 작업 과정을 표현할 수 있습니다. 디지털 트윈 또는 가상 훈련 시스템에 힘 피드백과 절단 경로 시각화 기능을 모듈 형태로 결합하는 방식으로 도입할 수 있습니다.
수술·안전 작업 훈련용 시뮬레이터 개발 기업·기관
수술 절단, 원격 해체, 재난 대응과 같이 실제 작업의 위험 부담이 큰 훈련에서는 도구가 대상에 닿는 상태와 조작 오류 가능성을 반복적으로 확인할 수 있어야 합니다. 본 기술은 절단 조건에 따른 가상 작업 경로 시각화와 장애물 접근에 따른 촉각·시각 피드백을 결합해, 훈련자가 도구 조작과 충돌 회피를 함께 연습하도록 지원합니다. 시뮬레이터의 기존 입력 장치와 영상 시스템을 교체하지 않고, 작업 종류에 맞는 물리 표현 및 피드백 기능을 우선 적용할 수 있습니다.
기술 설명
어떤 기술인가요?
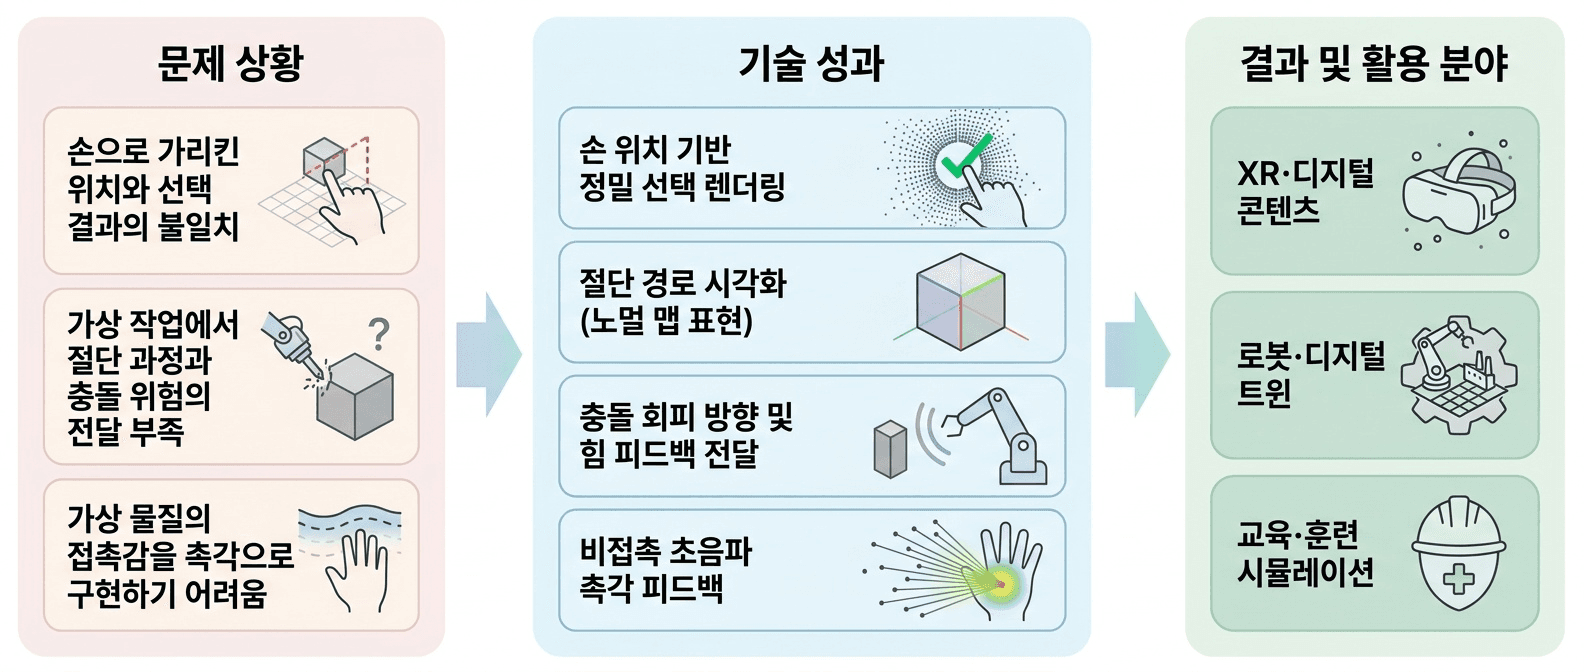
확장현실(XR) 상호작용 기술은 사용자의 손 움직임이나 도구 조작을 가상 환경에 반영하고, 선택 위치·작업 경로·촉각을 통해 가상 대상과의 상호작용을 구현하는 기술입니다. 본 기술 포트폴리오는 손과 도구의 움직임을 정밀하게 해석하고, 가상 환경의 물리적 반응을 촉각으로 전달하는 XR 렌더링 기술을 다룹니다. 손의 위치와 방향을 바탕으로 가상 물체의 최종 선택 지점을 결정하고(특허 1), 절단 도구의 깊이·각도·속도를 반영해 가상 절단 경로를 시각화하며(특허 2), 가상 로봇의 충돌 위험을 힘 피드백으로 전달하고(특허 3), 가상 선형 물체와 손의 접촉을 비접촉 초음파 촉각으로 표현하며(특허 4), 가상 유체가 물체에 가하는 압력을 초음파 집중점으로 변환하는(특허 5) 기법으로 시각·조작·촉각이 연결된 몰입형 경험을 구현합니다.
어떤 문제를 해결하나요?
1. 손으로 가리킨 위치와 선택 결과의 불일치
XR 환경에서는 손의 방향, 추적 오차, 물체 표면의 굴곡 때문에 사용자가 가리킨 곳과 실제 선택되는 지점이 달라질 수 있으며, 특히 작은 물체나 물체의 후면을 조작할 때 입력이 불안정해질 수 있습니다. 가상 물체 표면의 점 구름과 손 위치 주변의 가변 영역을 함께 분석하고, 표면 형상을 반영한 기준점에서 상호작용 지점을 산출해 손 방향과 물체 표면에 맞는 선택을 지원합니다.
2. 가상 작업에서 절단 과정과 충돌 위험의 전달 부족
수술·해체·제조 공정처럼 도구가 대상에 닿는 위치와 각도, 로봇 팔이 장애물에 가까워지는 상태를 파악해야 하는 작업은 화면만으로 경로와 위험을 판단하기 어렵습니다. 절단 도구의 교차점·입사 깊이·입사각을 노멀 맵으로 표현하고, 로봇의 여러 부위에서 감지한 장애물 정보를 합성한 힘 피드백으로 작업 경로와 충돌 회피 방향을 전달합니다.
3. 가상 물질의 접촉감을 촉각으로 구현하기 어려움
가상 머리카락·모피·잔디처럼 접촉점이 이동하는 물체나 가상 유체는 화면상 움직임만으로는 압력과 저항의 변화를 전달하기 어렵고, 접촉식 장비는 사용 방식에 제약이 있을 수 있습니다. 손 또는 물체 표면에서 계산한 압력 분포의 높은 지점을 초음파 출력 위치로 변환하고, 손의 이동이나 접촉 상태에 맞춰 초점을 갱신해 비접촉 촉각 피드백을 제공합니다.
연구자 및 특허 소개
박진아
한국과학기술원 전산학부
現 KAIST 전산학부 교수 (2021.03~현재)
前 대한의학영상정보학회(KSIIM) 회장 (2023.01~2025; 2026년 제15대 김광기 회장)
前 KAIST ICT 석좌교수 (2022.02~2025.02)
前 KAIST 전산학부 부교수 (2009.03~2021.02, 2017.03부터 테뉴어)
前 KAIST 헬스사이언스기술연구소(KIHST) 겸임교수 (2016.05~2022.02)
前 University of Edinburgh 방문교수 (2010.08~2011.08)
기술과 관련된 특허 5건
FAQ
연구자가 보유한 기술을 기업에 소개하는 기술 제안 자료입니다. 알앤디써클은 기업이 이 자료를 검토한 뒤 기술 도입이나 협업을 판단할 수 있도록, 연구자·연구기관과의 연결을 지원합니다.
이 기술이 귀사가 다루는 사업 영역에 적용될 수 있다고 알앤디써클에서 판단해 제안드렸습니다. 실제로 도움이 될 기술인지는 확인이 필요하니, 궁금한 점을 「기술 문의」로 남겨주세요.
기술 자료를 추가로 받아보거나 연구자와의 미팅을 요청하실 수 있습니다. 도입·협업을 검토하신다면 연구자와 연구기관에 직접 연결해드립니다. 필요한 내용을 「기술 문의」에 남겨주세요.
문의와 검토 과정에는 비용이 발생하지 않습니다. 기술 도입 조건은 이후 연구기관과 협의해 정하게 됩니다.
남겨주신 문의는 연구자와 연구기관에 전달되어 검토를 거칩니다. 검토 결과는 2일 내로 회신드리며, 협업이나 기술 도입 논의가 필요한 경우 미팅으로 연결해드립니다.